Nyheter
Everdrone visar världens mest avancerade visuella navigationssystem för drönare, byggt på Intel® RealSense™-teknik
Everdrone demonstrerar ett avancerat visuellt navigationssystem för drönare.
– En central fråga med dagens drönare är avsaknaden av intelligenta sensorsystem. Ingen skulle föreslå att självkörande bilar släpps ut på allmän väg utan extremt avancerade sensorsystem ombord. Samma säkerhetslogik bör gälla för autonoma drönare, säger Mats Sällström, vd på Everdrone.
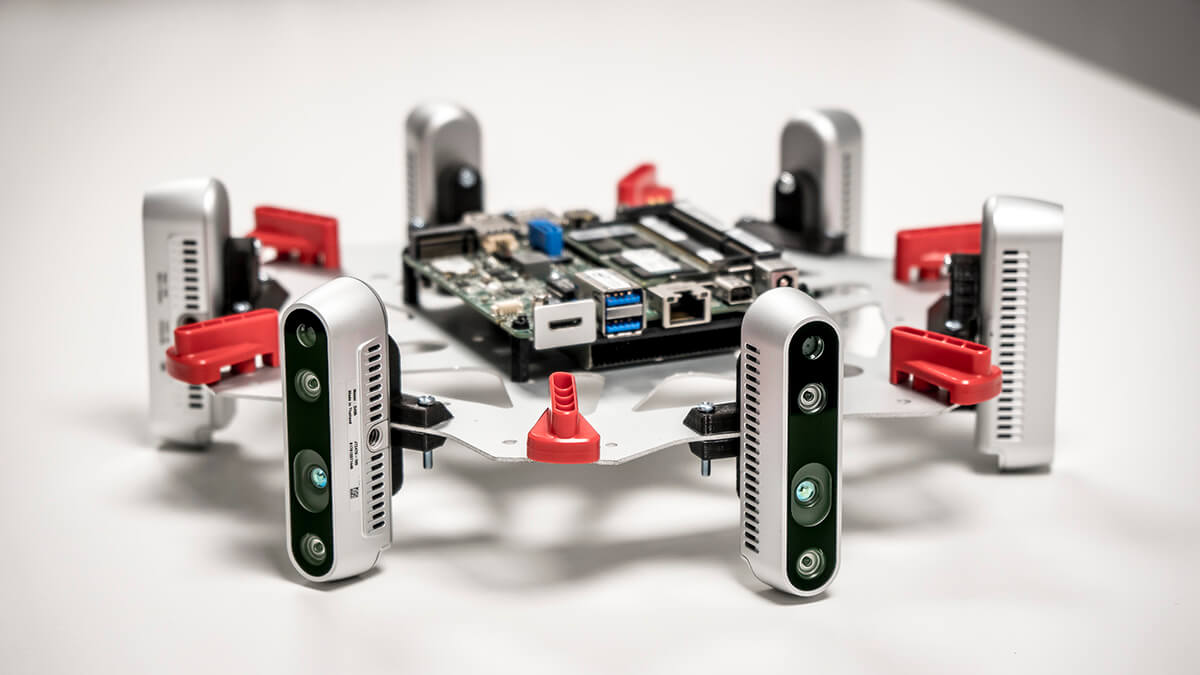
Systemet integreras med vilken drönarplattform som helst via flygkontrollenheten och ger funktioner som hinderundvikning i 360°, optisk flödesnavigering med hög noggrannhet samt start och landning med precision. Hårdvaran ombord bearbetar över 5 GB sensordata per minut, vilket kraftigt minskar prestandagapet mellan navigationssystem för autonoma drönare och självkörande bilar. En videodemonstration av systemet publicerades på Everdrones webbplats den 13 september 2018 (nedan).
I dag är i princip all användning av drönare i öppet luftrum begränsad till flygning inom pilotens synhåll, på grund av avsaknaden av regelverk och tydliga tekniska säkerhetsstandarder.
Det svenska företaget Everdrone arbetar för att möjliggöra säker drönarverksamhet bortom visuell räckvidd, BVLOS, för autonoma drönare genom utveckling av mjukvara ombord och visuella navigationssystem.
Framtida regelverk väntas kräva att drönarplattformar har system ombord för kollisionsundvikande som kan ge ett lager av aktiv säkerhet utan externa beroenden. Den här typen av system kallas icke-samverkande kollisionsundvikande system.
– Förmågan att uppfatta omgivningen i realtid och upptäcka närliggande människor och hinder på marken är avgörande när säkra autonoma drönare utvecklas, särskilt då vi ser allt fler användningsområden i stadsmiljö, till exempel räddningsinsatser och leveranstjänster kopplade till sjukvården, säger Mats Sällström, vd på Everdrone.
Systemet som Everdrone har utvecklat bygger på högupplöst djupdata som samlas in från sju Intel® RealSense™-kameror monterade på drönaren. Datorn ombord bearbetar mer än 5 GB sensordata per minut och skapar en detaljerad 3D-modell av drönarens omgivning i realtid. Genom att kombinera 3D-modellen med optiskt flöde och integrera med drönarens flygkontrollenhet kan drönaren navigera säkert och precist runt byggnader och människor. Systemet möjliggör också användning i miljöer utan GPS-täckning, till exempel inomhus och i trånga stadsrum.
– Mängden mycket detaljerad djupinformation med låg fördröjning som vi har tillgång till saknar motstycke. Det gör att vi kan skapa ett säkert, precist och responsivt beteende hos drönaren. Det möjliggör också intelligent, autonomt beslutsfattande på hög nivå, säger Maciek Drejak, teknisk chef på Everdrone.
Under de kommande tolv månaderna avser Everdrone att driva pilotprojekt och genomföra mer avancerade tester under realistiska förhållanden i stadsmiljö tillsammans med räddningstjänsten i Göteborg och hälso- och sjukvårdsförvaltningen i Region Västra Götaland.
SPECIFIKATIONER FÖR VISIONSYSTEMET
Räckvidd: upp till 100 m i dagsljus (10 m vid svaga ljusförhållanden)
Bildfrekvens: 10-60 Hz
Synfält: 360×90° horisontella sensorer, 90×60° nedåt
Insamlad sensordata i realtid per minut: 5-7
Översatt från engelska. Citaten återges i översättning.
Fler nyheter
Senaste från Everdrone
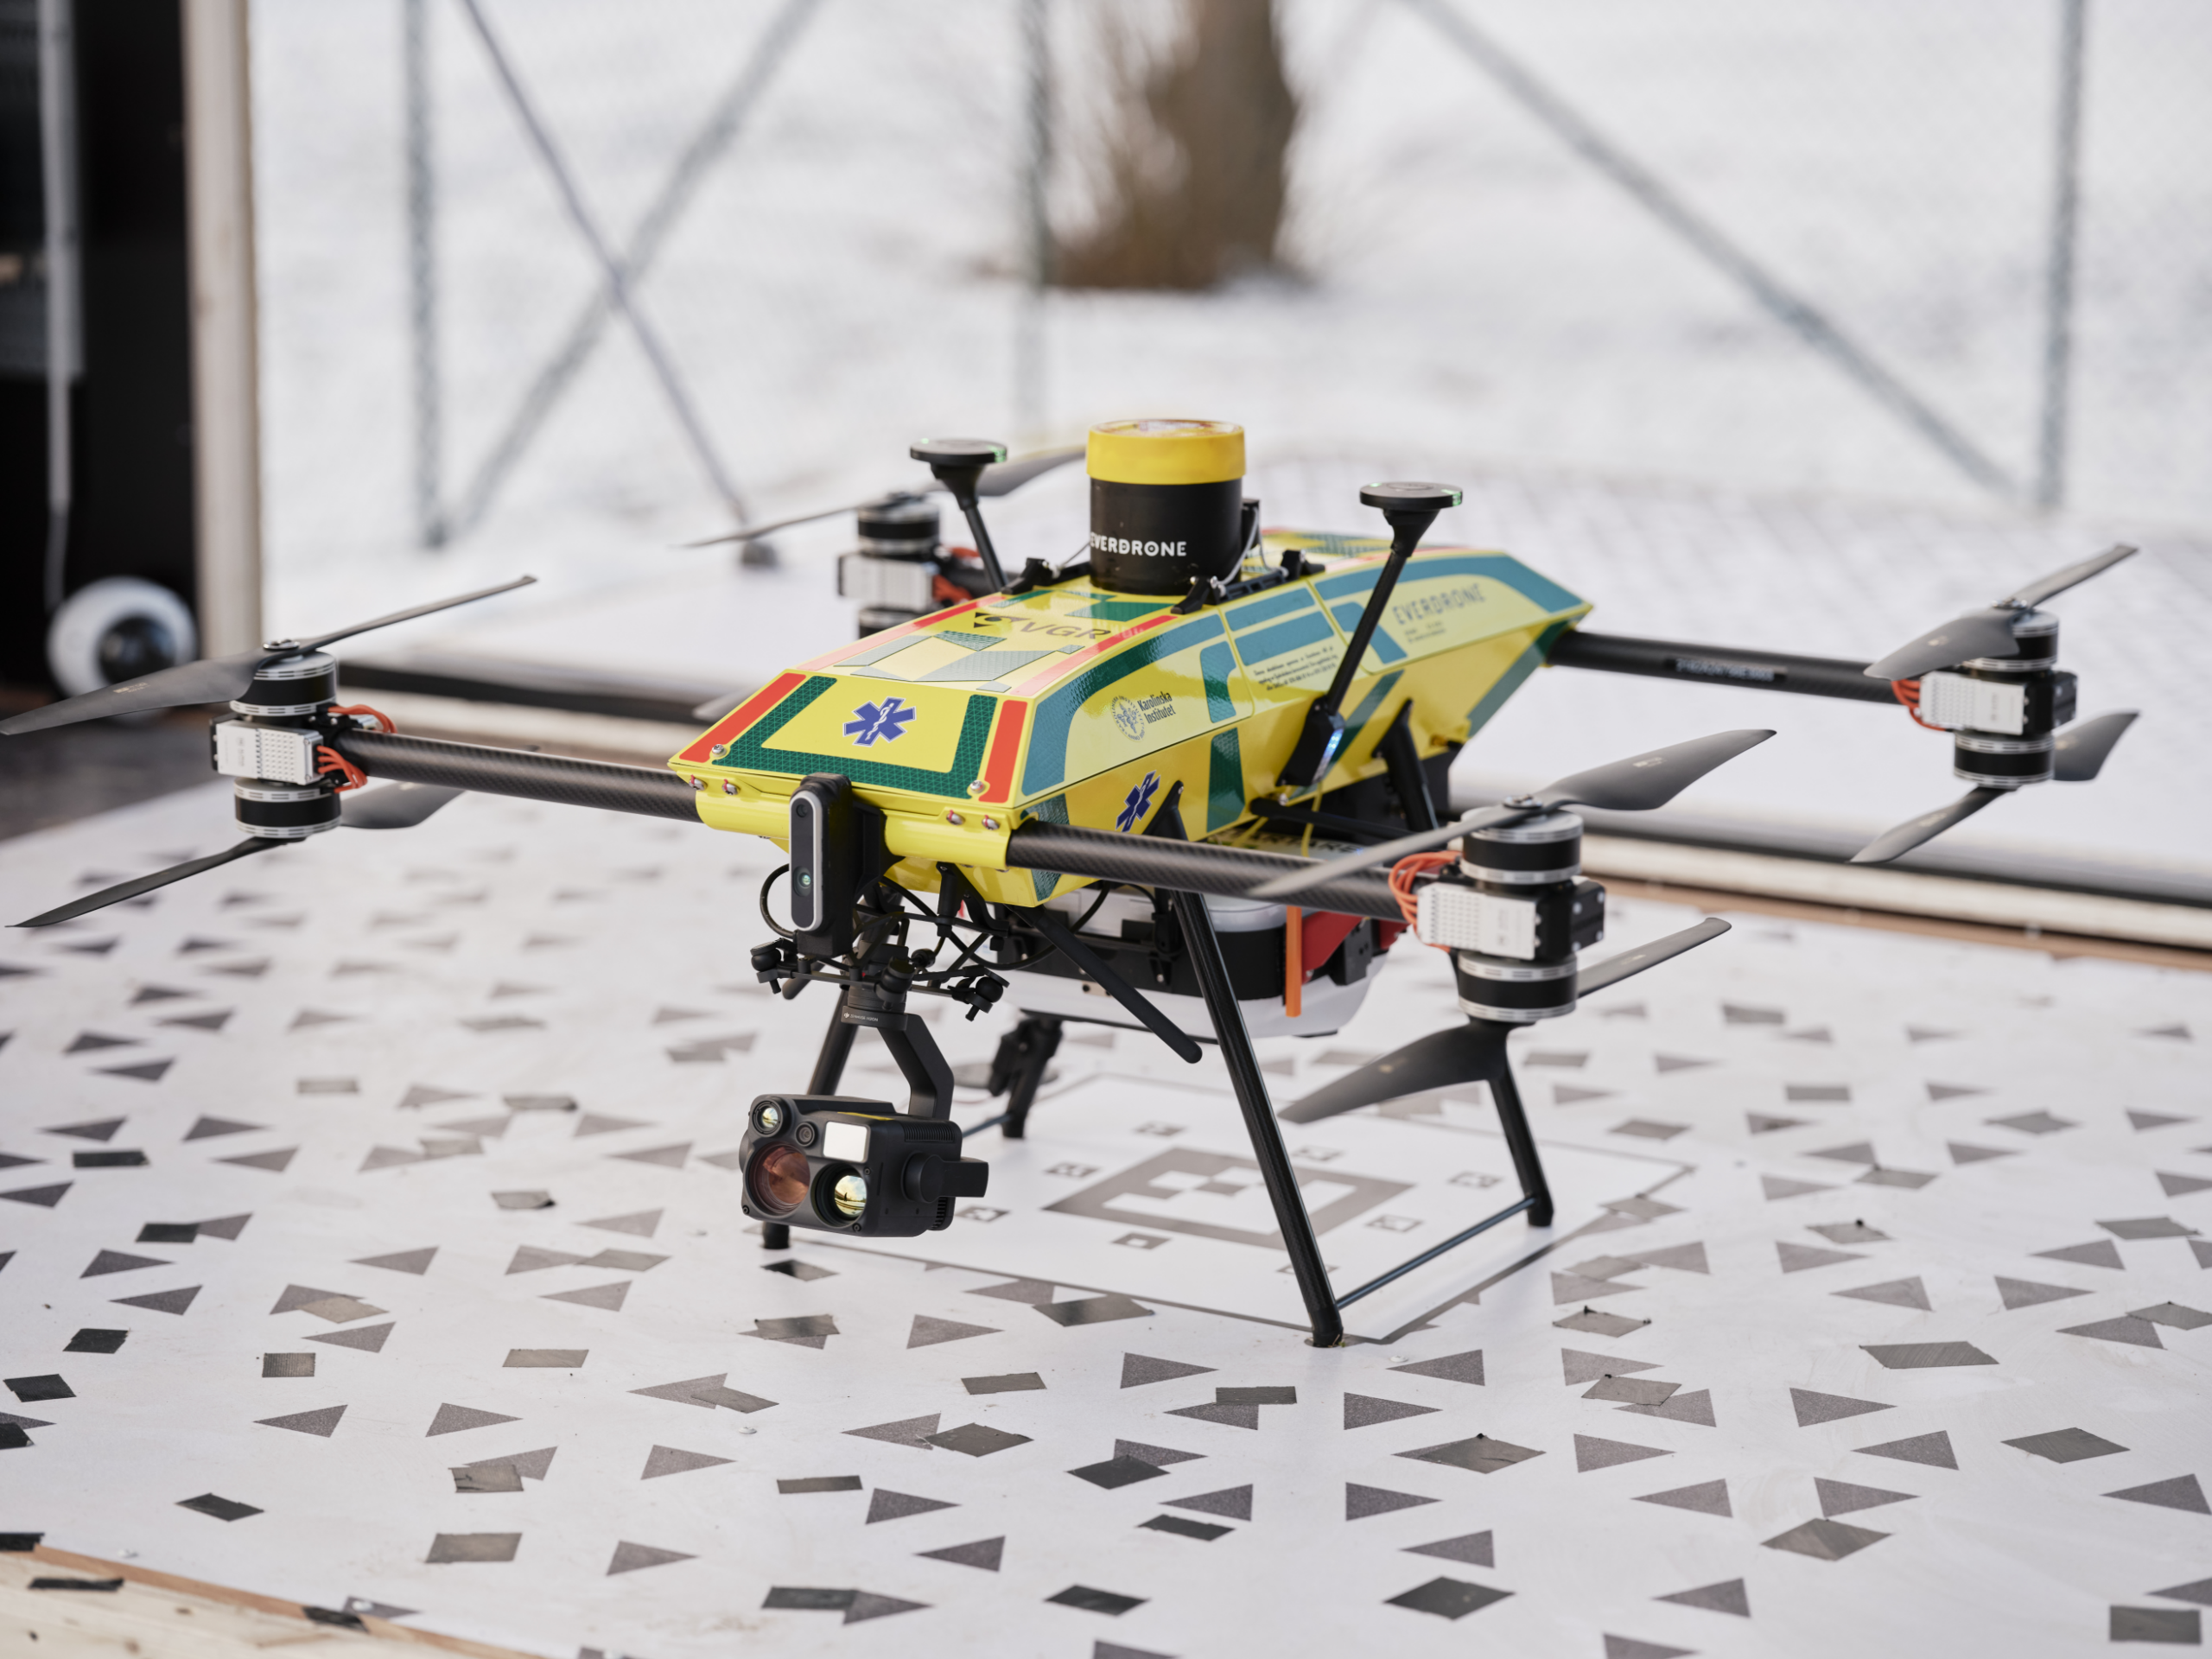
Se vad DEMS kan göra i er region
En förstudie utgår från data om era egna larmsamtal och visar var resurserna för DEMS bör placeras och vad de kan uppnå.